
Máy tính động học là gì?
Máy tính động học là công cụ suy ra các đại lượng chưa biết từ những quan hệ mô tả chuyển động hoặc cấu hình hình học của một cơ cấu. Động học tập trung vào vị trí, vận tốc, gia tốc và quan hệ giữa chúng, không trực tiếp giải thích nguyên nhân gây chuyển động như lực hay mômen.
Công cụ này có hai chế độ được xác nhận từ mã nguồn. Chế độ thứ nhất giải bài toán chuyển động thẳng có gia tốc không đổi: nhận đúng ba trong năm đại lượng vận tốc đầu, vận tốc cuối, gia tốc, thời gian và độ dời để tìm hai đại lượng còn thiếu. Chế độ thứ hai giải động học nghịch tay máy phẳng hai đoạn: nhận chiều dài hai đoạn cùng tọa độ đích rồi suy ra góc của hai khớp quay.
Kết quả giúp đối chiếu phép tính, tìm thông số còn thiếu và hiểu quan hệ giữa các dữ kiện. Tuy nhiên, giá trị trả về chỉ có ý nghĩa trong mô hình đang xét. Người dùng phải tự xác định chuyển động có gia tốc không đổi hay không, chọn chiều dương và thống nhất đơn vị. Công cụ không thể hiện chức năng mô phỏng chuyển động, vẽ tay máy hoặc điều khiển thiết bị thực. Bạn có thể tìm thêm nhiều công cụ tính toán khác tại congcuviet.com.
Các thuật ngữ cần hiểu khi tính động học
Gia tốc không đổi
Gia tốc không đổi nghĩa là mức thay đổi vận tốc theo thời gian giữ nguyên trong khoảng đang xét. Khi đó, vận tốc biến thiên tuyến tính theo thời gian và có thể dùng các phương trình của chế độ một chiều. Gia tốc bằng 0 cũng thuộc mô hình này, nhưng khi ấy vận tốc không đổi. Không nên nhầm “gia tốc không đổi” với “vận tốc không đổi”; công cụ cũng không tự kiểm chứng giả định này chỉ từ ba con số.
Độ dời và quãng đường
Độ dời là thay đổi vị trí từ đầu đến cuối, có dấu theo chiều dương đã chọn. Quãng đường là tổng chiều dài đường đi và không âm. Hai đại lượng có thể bằng nhau khi vật chỉ đi theo chiều dương, nhưng thường khác nhau nếu vật đổi chiều. Dù giao diện gọi s là “quãng đường”, các công thức trong mã dùng s theo nghĩa độ dời. Đây là khác biệt quan trọng khi diễn giải kết quả.
Động học nghịch
Động học nghịch là bài toán tìm cấu hình khớp để đầu tay máy đạt vị trí mong muốn. Trong công cụ này, người dùng biết chiều dài hai đoạn và tọa độ đích, còn góc khớp là điều cần tìm. Chiều suy luận ấy ngược với động học thuận, vốn tính vị trí từ góc đã biết. Một lời giải động học nghịch chỉ mô tả hình học; nó không tự bảo đảm robot thực có thể vận hành an toàn tại cấu hình đó.
Bậc tự do
Bậc tự do là số tham số độc lập cần để mô tả cấu hình của hệ. Tay máy đang xét có hai góc khớp quay độc lập, nên được mô tả là hai bậc tự do trong mặt phẳng. Chiều dài các đoạn là thông số hình học, không phải bậc tự do bổ sung. Hai bậc tự do ở đây cũng không đồng nghĩa với một robot không gian có thể tùy ý điều chỉnh cả vị trí lẫn hướng của đầu công tác.
Độ và radian
Độ và radian là hai đơn vị biểu diễn cùng một góc, với quan hệ 180° = π rad. Công cụ hiển thị cả hai để người dùng đọc kết quả theo đơn vị phù hợp. Chẳng hạn, 90° tương đương π/2 rad, được hiển thị xấp xỉ 1,5708 rad. Điểm dễ nhầm là dùng số theo độ trong một phép tính yêu cầu radian; hai giá trị số khác nhau không có nghĩa là hai góc khác nhau.
Dữ liệu đầu vào và cách đọc kết quả
Năm đại lượng của chuyển động một chiều
Chế độ một chiều yêu cầu đúng ba ô có dữ liệu; hai ô còn lại để trống. Số 0 là một giá trị đã biết, không phải dấu hiệu của đại lượng chưa biết. Các đơn vị đầu vào được quy định như sau:
| Đại lượng | Ký hiệu | Đơn vị |
|---|---|---|
| Vận tốc đầu | v₀ | m/s |
| Vận tốc cuối | v | m/s |
| Gia tốc | a | m/s² |
| Thời gian | t | s, tức giây |
| Độ dời, được giao diện gọi là quãng đường | s | m |
Trước khi nhập, hãy chọn chiều dương cố định và đổi dữ kiện về các đơn vị trên. Vận tốc, gia tốc và độ dời có thể mang dấu âm theo quy ước đó. Thời gian âm bị từ chối sau bước tính.
Chiều dài và tọa độ của tay máy
Chế độ robot cần đủ bốn thông số: chiều dài đoạn thứ nhất L₁, chiều dài đoạn thứ hai L₂, tọa độ x và tọa độ y của đích. Hai chiều dài phải lớn hơn 0. Tất cả thông số cần dùng cùng một đơn vị chiều dài, chẳng hạn đều là centimet hoặc đều là mét, vì công cụ không tự chuyển đổi đơn vị. Tìm hiểu thêm: bộ chuyển đổi đơn vị đo lường đa năng giúp bạn đổi nhanh chiều dài, khối lượng và các đại lượng khác về cùng một đơn vị trước khi nhập.
Tọa độ được hiểu trong mặt phẳng có gốc tại khớp vai. Một tọa độ âm vẫn có thể hợp lệ: nó chỉ biểu thị đích nằm về phía âm của trục tương ứng.
Ý nghĩa các giá trị được trả về
Kết quả một chiều hiển thị hai đại lượng vừa tìm được, kèm công thức đã dùng; mở “Xem đủ 5 đại lượng và công thức đã dùng” để xem đủ cả năm đại lượng. Các ô nhập không bị điền ngược kết quả, nên muốn tính bài mới chỉ cần giữ ba dữ kiện và để trống hai ô cần tìm. Kết quả robot gồm góc vai θ₁ so với trục x dương và góc khuỷu θ₂ tương đối giữa hai đoạn, không phải hướng tuyệt đối của đoạn thứ hai.
Mỗi góc có biểu diễn theo độ và radian. Các giá trị hiển thị được làm tròn tới tối đa bốn chữ số thập phân, bỏ số 0 dư ở cuối. Đây là quy tắc trình bày số, không phải cam kết về độ chính xác đo lường.
Công thức và quy tắc tính của hai chế độ
Bốn quan hệ của chuyển động thẳng
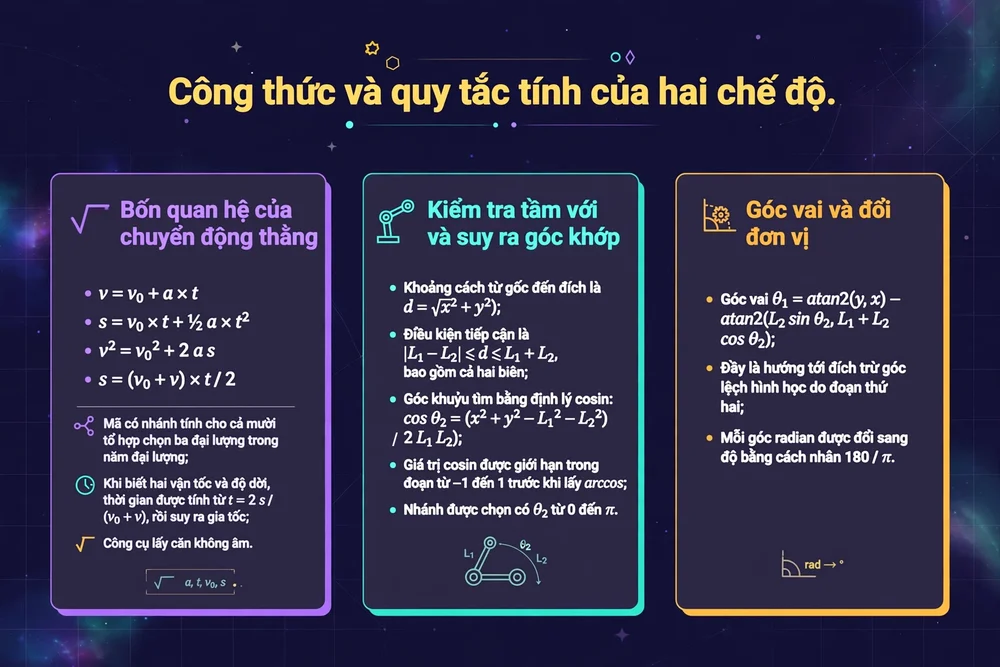
Với gia tốc không đổi, chế độ một chiều sử dụng bốn quan hệ nền tảng:
- v = v₀ + at: vận tốc cuối bằng vận tốc đầu cộng phần thay đổi do gia tốc.
- s = v₀t + ½at²: độ dời gồm phần do vận tốc đầu và phần do gia tốc.
- v² = v₀² + 2as: liên hệ vận tốc với độ dời mà không cần biết thời gian.
- s = (v₀ + v)t/2: độ dời bằng vận tốc trung bình nhân thời gian.
Mã có nhánh tính cho cả mười tổ hợp chọn ba đại lượng trong năm đại lượng. Nếu biết hai vận tốc và thời gian, công cụ tìm gia tốc từ mức thay đổi vận tốc rồi tính độ dời. Nếu biết vận tốc đầu, gia tốc và thời gian, công cụ suy ra vận tốc cuối và độ dời. Những trường hợp biết thời gian và độ dời có thể dùng vận tốc trung bình để tìm vận tốc còn thiếu.
Khi không biết thời gian nhưng có gia tốc và độ dời, quan hệ bình phương vận tốc được dùng để tìm vận tốc thiếu. Công cụ lấy căn không âm. Khi biết hai vận tốc và độ dời, thời gian được tính từ t = 2s/(v₀ + v), rồi suy ra gia tốc.
Các kiểm tra gồm số lượng dữ kiện, một số mâu thuẫn khi gia tốc hoặc thời gian bằng 0, biểu thức dưới căn âm và thời gian âm. Những kiểm tra này không tạo thành bộ kiểm định vật lý toàn diện cho mọi dữ liệu.
Kiểm tra tầm với và suy ra góc khớp
Với tay máy, khoảng cách từ gốc đến đích là d = √(x² + y²). Điều kiện tiếp cận về hình học là |L₁ − L₂| ≤ d ≤ L₁ + L₂, bao gồm cả hai biên. Tổng chiều dài xác định tầm với xa nhất, còn độ chênh lệch chiều dài xác định vùng gần gốc mà đầu tay máy không thể chạm tới.
Góc khuỷu được tìm bằng định lý cosin: cos θ₂ = (x² + y² − L₁² − L₂²)/(2L₁L₂). Giá trị cosin được giới hạn trong đoạn từ −1 đến 1 trước khi lấy arccos, nhằm tránh vượt miền xác định do sai số số thực. Nhánh được chọn có θ₂ từ 0 đến π.
Góc vai được tính theo θ₁ = atan2(y, x) − atan2(L₂ sin θ₂, L₁ + L₂ cos θ₂). Có thể hiểu đây là hướng tới đích trừ góc lệch hình học do đoạn thứ hai. Cuối cùng, mỗi góc radian được đổi sang độ bằng cách nhân 180/π.
Có thể dùng máy tính động học trong những tình huống nào?
Chế độ một chiều phù hợp để đối chiếu bài tập vật tăng tốc hoặc giảm tốc đều, tìm thời gian từ hai vận tốc và gia tốc, hoặc xác định vận tốc ban đầu từ độ dời trong một khoảng thời gian. Điều kiện chung là chuyển động phải nằm trên một trục và gia tốc giữ nguyên trong khoảng xét. Công cụ không thay thế việc nhận diện mô hình trước khi tính. Một lựa chọn đi kèm rất hợp là máy tính chuyển động ném xiên, giúp bạn tính độ cao cực đại, tầm bay xa và thời gian bay của vật được ném xiên.
Dữ liệu có dấu cũng hữu ích cho việc học vật lý. Một vận tốc cuối âm có thể cho thấy vật đã chuyển sang chiều ngược lại, trong khi độ dời vẫn dương vì vị trí cuối chưa vượt qua vị trí đầu. Đối chiếu các giá trị giúp tránh cách hiểu rằng mọi số âm đều là lỗi.
Chế độ robot hỗ trợ học quan hệ giữa chiều dài đoạn, vị trí đích và góc khớp của tay máy phẳng lý tưởng. Nó có thể giúp kiểm tra xem một điểm nằm trong miền tiếp cận hay hình dung cấu hình cần thiết để chạm điểm đó.
Phạm vi phù hợp là học tập và đối chiếu phép tính. Đánh giá vận hành robot thực còn cần thông tin về giới hạn khớp, vật cản, tải trọng và quy ước thiết bị, những yếu tố không được tính trong công cụ này. Xem thêm các công cụ trong danh mục Vật lý để giải các bài toán vật lý liên quan.
Động học một chiều khác động học nghịch robot như thế nào?
Hai chế độ cùng suy ra thông tin chưa biết, nhưng trả lời hai loại câu hỏi khác nhau. Động học một chiều mô tả chuyển động theo thời gian; động học nghịch robot mô tả cấu hình hình học để đạt một vị trí. Bảng dưới đây giúp lựa chọn theo dữ kiện và yêu cầu của bài toán.
| Tiêu chí | Động học một chiều | Động học nghịch robot |
|---|---|---|
| Đối tượng | Vật chuyển động trên một trục | Tay máy hai đoạn trong mặt phẳng |
| Dữ kiện cần nhập | Đúng ba trong năm đại lượng chuyển động | Đủ hai chiều dài và hai tọa độ đích |
| Thông tin suy ra | Hai đại lượng chuyển động còn thiếu | Góc vai và góc khuỷu |
| Điều kiện chính | Gia tốc không đổi | Đích nằm trong tầm với hình học |
Nếu câu hỏi là “sau một khoảng thời gian vật đạt vận tốc bao nhiêu”, hãy dùng chế độ một chiều. Nếu câu hỏi là “hai khớp cần tạo góc nào để đầu tay máy đến tọa độ này”, hãy dùng chế độ robot. Chế độ robot không tính thời gian di chuyển tới đích. Liên quan trực tiếp tới nội dung trên là máy tính hiệu ứng Doppler sóng âm, nơi vận tốc của nguồn phát và người nghe làm thay đổi tần số âm thanh nhận được.
Động học thuận có chiều suy luận ngược lại: từ các góc khớp đã biết tính vị trí đầu tay máy. Đây là kiến thức nền để phân biệt bài toán, không phải một chế độ tính riêng được thể hiện trong công cụ.
Ví dụ tính chuyển động và góc tay máy
Các tình huống dưới đây là ví dụ giả định, với kết quả tính theo công thức trong mã;.
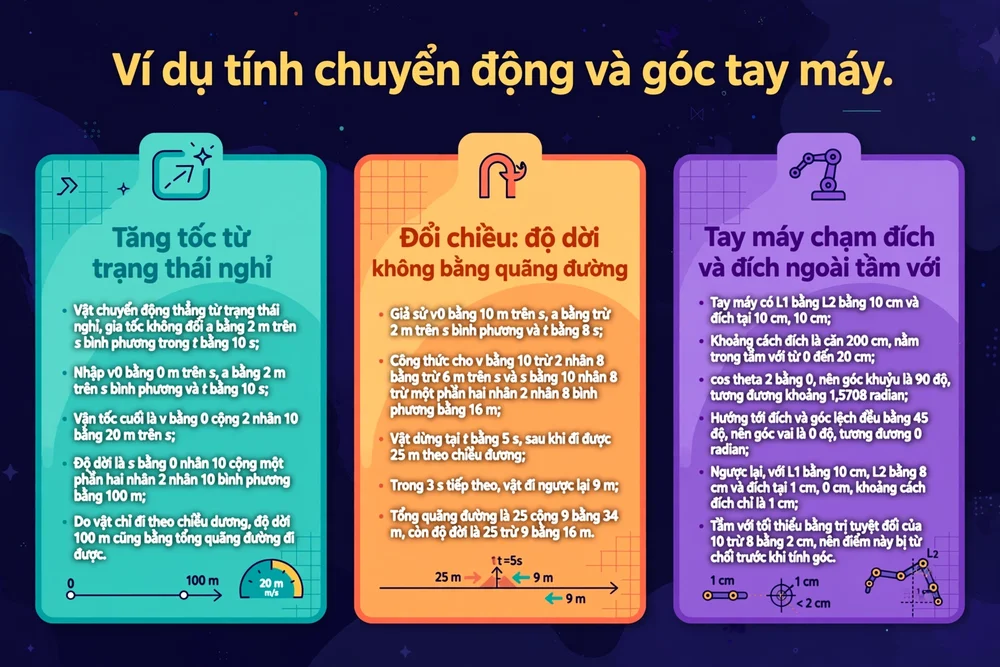
Tăng tốc từ trạng thái nghỉ
Giả sử vật chuyển động thẳng từ trạng thái nghỉ, có gia tốc không đổi a = 2 m/s² trong t = 10 s. Chọn chiều gia tốc là chiều dương, nhập v₀ = 0 m/s, a = 2 m/s² và t = 10 s; để trống vận tốc cuối cùng độ dời.
Vận tốc cuối là v = 0 + 2 × 10 = 20 m/s. Độ dời là s = 0 × 10 + ½ × 2 × 10² = 100 m. Hai đại lượng này được đánh dấu là kết quả. Do vật chỉ chuyển động theo chiều dương, không quay lại, độ dời 100 m cũng bằng tổng quãng đường đi được. Bạn có biết: máy tính lực hấp dẫn và năng lượng giúp bạn tính lực tương tác và năng lượng trong các bài toán cơ học liên quan.
Đổi chiều: độ dời không bằng quãng đường
Giả sử v₀ = 10 m/s, a = −2 m/s² và t = 8 s, với gia tốc giữ nguyên suốt khoảng xét. Công thức cho v = 10 − 2 × 8 = −6 m/s và s = 10 × 8 − ½ × 2 × 8² = 16 m. Vận tốc âm cho biết ở thời điểm cuối vật đang đi ngược chiều dương.
Để hiểu đường đi, có thể phân tích bổ sung: vật dừng tại t = 5 s, sau khi đi được 25 m theo chiều dương. Trong 3 s tiếp theo, vật đi ngược lại 9 m. Tổng quãng đường là 25 + 9 = 34 m, còn độ dời là 25 − 9 = 16 m. Giá trị 34 m là phần tính bổ sung để giải thích, không phải đầu ra của công cụ. Xem thêm máy tính giãn nở thời gian, công cụ mô phỏng cách vận tốc gần tốc độ ánh sáng làm thời gian trôi chậm lại theo thuyết tương đối hẹp.
Tay máy chạm đích và đích ngoài tầm với
Xét tay máy lý tưởng có L₁ = L₂ = 10 cm và đích (10 cm, 10 cm). Khoảng cách đích là √200 cm, nằm trong tầm với từ 0 đến 20 cm. Công thức cosin cho cos θ₂ = 0, nên góc khuỷu là 90°, tương đương khoảng 1,5708 rad. Hướng tới đích và góc lệch đều bằng 45°, nên góc vai là 0°, tương đương 0 rad.
Ngược lại, với L₁ = 10 cm, L₂ = 8 cm và đích (1 cm, 0 cm), khoảng cách đích chỉ là 1 cm. Tầm với tối thiểu bằng |10 − 8| = 2 cm, nên điểm này bị từ chối trước khi tính góc. Cảnh báo kèm khoảng cách 1 và tầm với tối đa 18, nhưng nguyên nhân ở đây là đích quá gần gốc, không phải quá xa.
Giới hạn và các trường hợp cần thận trọng
Nghiệm thiếu, nghiệm mặc định và phép chia cho 0
Giới hạn mô hình và giới hạn triển khai cần được phân biệt. Các phương trình một chiều không phù hợp cho gia tốc biến đổi hoặc chuyển động nhiều chiều. Ngoài ra, khi tìm vận tốc bằng căn bậc hai, công cụ mặc định lấy căn không âm, nên có thể bỏ nghiệm vận tốc âm phù hợp với quy ước trục.
Một ví dụ suy biến là v₀ = v = 5 m/s và a = 0 m/s². Nhánh xử lý gán t = 0 s rồi s = 0 m. Tuy nhiên, dữ kiện chỉ cho biết vật chuyển động đều; chúng không xác định duy nhất thời gian. Kết quả này là giá trị mặc định của cách triển khai, không phải nghiệm duy nhất được chứng minh.
Các phép chia cho 0 và kết quả không hữu hạn đều bị chặn bằng thông báo lỗi, nên dữ kiện vô lý sẽ không cho ra kết quả. Tuy vậy, nhập đúng ba dữ kiện vẫn chưa bảo đảm lời giải có ý nghĩa trong mọi trường hợp suy biến, vì vậy vẫn cần đối chiếu tính hợp lý vật lý của dữ kiện trước khi dùng kết quả.
Mô hình tay máy lý tưởng không thay thế robot thực
Chế độ robot trả cả hai cấu hình chạm cùng một đích: “Khuỷu xuống (mặc định)” và “Khuỷu lên (nghiệm thứ hai)”; chỉ khi đích nằm đúng biên tầm với thì hai nghiệm mới trùng nhau thành một bộ góc duy nhất. Mô hình không xét giới hạn góc khớp, va chạm, tải trọng, tốc độ hay hiệu chỉnh thiết bị. Khi hai đoạn bằng nhau và đích nằm tại gốc, góc vai không được xác định duy nhất; mã không xử lý riêng cấu hình suy biến này. Tìm hiểu thêm: máy tính mô-men quán tính vật rắn hỗ trợ giải các bài toán động lực học vật rắn từ hình dạng và vị trí trục quay.
Kiểm tra tầm với chỉ chừa dung sai rất nhỏ 1e-9 ở biên, nên điểm rất gần ranh giới vẫn có thể bị ảnh hưởng bởi sai số số thực. Cuối cùng, đoạn mã tính toán không đủ để kết luận toàn trang có gửi hoặc lưu dữ liệu hay không; không nên suy ra cam kết riêng tư từ phạm vi công cụ.
Câu hỏi thường gặp
Vì sao tính lại thì công cụ yêu cầu chỉ nhập ba dữ kiện?
Vì công cụ chỉ tính khi đúng ba ô có số, nên để tính một bài mới hoặc đổi đại lượng cần tìm, hãy giữ ba giá trị đã biết và để trống hai đại lượng muốn suy ra. Kết quả cũ không bị điền ngược vào ô nhập, vì vậy bạn không cần xóa tay kết quả trước khi nhập bài mới. Chức năng này không dùng năm dữ kiện để kiểm tra độ nhất quán của bài toán.
Nhập số 0 có được tính là một dữ kiện đã biết không?
Có, số 0 được tính là dữ kiện đã biết, còn ô trống mới biểu thị đại lượng chưa biết. Chẳng hạn, v₀ = 0 m/s diễn tả vật xuất phát từ trạng thái nghỉ và vẫn chiếm một trong ba dữ kiện của chế độ một chiều. Tuy nhiên, số 0 có thể tạo trường hợp đặc biệt trong công thức, như thời gian bằng 0 hoặc vận tốc xuất hiện ở mẫu số. Do đó, được tính là dữ kiện không có nghĩa mọi tổ hợp chứa 0 đều có nghiệm duy nhất.
Vận tốc hoặc gia tốc âm có phải là dữ liệu sai không?
Không nhất thiết. Vận tốc âm biểu thị chuyển động theo chiều âm của trục đã chọn; gia tốc âm biểu thị hướng gia tốc ngược chiều dương. Gia tốc âm cũng không luôn có nghĩa vật chậm lại: nếu vận tốc đang âm, gia tốc âm có thể làm tốc độ tăng. Hãy đọc dấu trong cùng một quy ước trục thay vì đổi riêng từng số thành dương. Riêng thời gian âm không được công cụ chấp nhận sau bước tính, vì khoảng thời gian đang xét không thể âm.
Giá trị s có luôn bằng tổng quãng đường vật đã đi không?
Không. Giá trị s trong các phương trình đang dùng là độ dời có dấu, dù nhãn giao diện gọi nó là quãng đường. Nếu vật đi rồi quay lại, phần đường theo hai chiều triệt tiêu nhau khi tính độ dời nhưng vẫn cộng vào tổng quãng đường. Muốn tìm tổng đường đi, cần xác định các thời điểm đổi chiều và cộng chiều dài từng đoạn. Ngay cả khi vật không đổi chiều nhưng đi theo chiều âm, quãng đường cũng là độ lớn của độ dời, không phải giá trị âm của s.
Vì sao đích rất gần gốc tọa độ vẫn nằm ngoài tầm với robot?
Vì hai đoạn có chiều dài khác nhau không thể gập để đầu tay máy tới sát gốc tùy ý. Khoảng cách nhỏ nhất có thể đạt trong mô hình lý tưởng bằng độ chênh lệch chiều dài |L₁ − L₂|. Ví dụ, hai đoạn dài 10 cm và 8 cm chỉ tiếp cận được các điểm cách gốc ít nhất 2 cm. Một điểm cách gốc 1 cm nằm trong vùng không thể chạm tới, dù tổng chiều dài cho phép vươn xa tới 18 cm.
Vì sao công cụ trả hai bộ góc và góc vai có thể âm?
Công cụ trả cả hai cấu hình chạm cùng một đích: khuỷu xuống và khuỷu lên, trừ khi đích nằm đúng biên tầm với thì hai nghiệm trùng nhau. Góc vai được chuẩn hóa về khoảng −180° đến 180°, vì vậy giá trị âm có thể xuất hiện hợp lệ. Cần hiểu nó theo trục x dương của mô hình, không mặc định xem là lỗi hoặc đổi trực tiếp thành góc của một cơ cấu thực có quy ước khác.
Kết quả làm tròn bốn chữ số thập phân có thể dùng trực tiếp để điều khiển robot thực không?
Không nên dùng trực tiếp chỉ vì kết quả có nhiều chữ số. Làm tròn bốn chữ số thập phân là cách hiển thị, không chứng minh độ chính xác vị trí hoặc tính an toàn vận hành. Robot thực còn có giới hạn khớp, sai lệch lắp ráp, quy ước góc, vật cản và yêu cầu điều khiển riêng. Kết quả phù hợp để tham khảo hình học; trước khi áp dụng lên thiết bị, cần đánh giá theo thông số và quy trình an toàn của hệ thống thực tế.
Tài liệu tham khảo
- SUVAT Equations: Complete Guide with Examples — Physics Fundamentals Team — https://physicsfundamentals.uk/learn/suvat
- Inverse Kinematics — Akshit Lunia, Modeling, Motion Planning, and Control of Manipulators and Mobile Robots (Clemson Open Textbooks) — https://opentextbooks.clemson.edu/wangrobotics/?p=33
- Radian — Wikipedia — https://en.wikipedia.org/wiki/Radians


